

Какви сензори обикновено имат ROV роботите?
Остави съобщение

Роботите ROV (дистанционно управлявани превозни средства) са незаменими инструменти в различни подводни операции, от научни изследвания до индустриални инспекции. Като водещ доставчик на ROV роботи, ние разбираме критичната роля, която сензорите играят във функционалността и производителността на тези забележителни машини. В тази публикация в блога ще проучим типичните сензори, намиращи се в роботи ROV, и как те допринасят за тяхната ефективност.
Сонарни сензори
Сонарните сензори са основен елемент в ROV технологията. Те използват звукови вълни за откриване на обекти и картографиране на подводната среда. Има два основни типа сонарни сензори, които обикновено се използват в ROVs: еднолъчеви и многолъчеви сонари.
Еднолъчевите сонари излъчват една звукова вълна и измерват времето, необходимо на вълната да отскочи от даден обект. Тази информация се използва за изчисляване на разстоянието между ROV и обекта. Еднолъчевите сонари са относително прости и рентабилни, което ги прави подходящи за основно измерване на дълбочина и откриване на препятствия.
Многолъчевите сонари, от друга страна, излъчват множество звукови вълни във ветрилообразен модел. Това им позволява да създават по-подробна карта на подводната среда, включително формата и размера на обектите. Многолъчевите сонари са по-сложни и скъпи от еднолъчевите, но предоставят много по-подробна информация, което ги прави идеални за приложения като подводно картографиране и геодезия.
Сензори за камера
Сензорите на камерата са друг основен компонент на ROV роботите. Те осигуряват визуална обратна връзка на оператора, което му позволява да вижда подводната среда в реално време. Има няколко вида сензори за камери, използвани в ROVs, включително камери с висока разделителна способност (HD), камери с панорамно и наклонено положение и камери за слабо осветление.
HD камерите предлагат изображения и видеоклипове с висока разделителна способност, което ги прави идеални за подробни инспекции и научни изследвания. Те могат да заснемат ясни изображения на подводни структури, морски живот и други обекти, предоставяйки ценна информация на оператора.
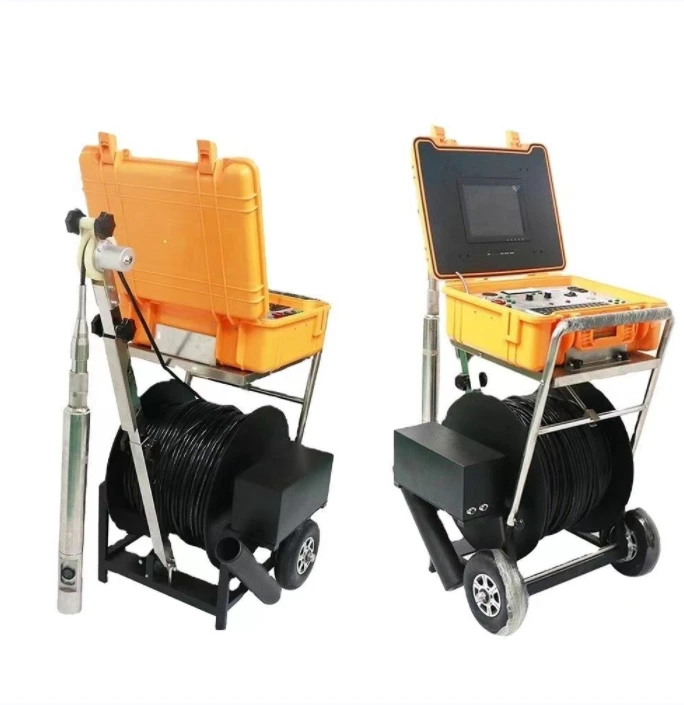
Панорамните и наклонени камери позволяват на оператора да регулира посоката на камерата, осигурявайки по-широко зрително поле и по-голяма гъвкавост. Това е особено полезно за проверка на големи площи или обекти от различни ъгли. Например нашатаПодводна панорамна и наклонена HD подводна камера за дълбочина на риболов 500 м GLF-UDC-V11S Доставчик Китайпредлага отлична функционалност за панорамиране и накланяне, което позволява прецизен контрол и подробни проверки.
Камерите за слаба светлина са проектирани да работят при условия на слаба светлина, като например на голяма дълбочина или в мътна вода. Те използват усъвършенствана технология за изображения, за да подобрят видимостта на подводната среда, дори при трудни условия.
Сензори за дълбочина
Сензорите за дълбочина се използват за измерване на дълбочината на ROV във водата. Те са от съществено значение за поддържане на ROV на определена дълбочина и за осигуряване на безопасна работа. Има няколко вида сензори за дълбочина, използвани в ROVs, включително сензори за налягане и акустични сензори.
Сензорите за налягане измерват налягането на водата в местоположението на ROV. Тъй като налягането се увеличава с дълбочината, сензорът за налягане може да се използва за изчисляване на дълбочината на ROV. Сензорите за налягане са относително прости и надеждни, което ги прави популярен избор за измерване на дълбочина.
Акустичните сензори използват звукови вълни за измерване на разстоянието между ROV и водната повърхност. Те са по-точни от сензорите за налягане, особено на по-големи дълбочини. Те обаче са и по-сложни и скъпи.
Температурни сензори
Температурните сензори се използват за измерване на температурата на водата. Тази информация е важна поради редица причини, включително разбиране на поведението на морския живот, наблюдение на здравето на подводните структури и осигуряване на правилната работа на ROV.
Температурните сензори могат да се използват за откриване на промени в температурата на водата с течение на времето, което може да показва наличието на термични отвори или други подводни явления. Те могат да се използват и за наблюдение на температурата на компонентите на ROV, като се гарантира, че те работят в безопасен температурен диапазон.
Компасни сензори
Компасните сензори се използват за определяне на ориентацията на ROV във водата. Те предоставят на оператора информация за посоката на ROV, което му позволява да се ориентира по-ефективно в подводната среда.
Компасните сензори работят чрез откриване на магнитното поле на Земята. Те могат да се използват за поддържане на конкретна посока или за следване на предварително определен път. Това е особено полезно за приложения като подводно картографиране и геодезия, където прецизната навигация е от съществено значение.

Сензори за надморска височина
Сензорите за надморска височина се използват за измерване на разстоянието между ROV и морското дъно. Те са важни за поддържане на безопасно разстояние от морското дъно и за гарантиране, че ROV няма да се сблъска с никакви предмети.
Сензорите за надморска височина могат да използват различни технологии, включително сонарни, лазерни и инфрачервени. Сонарните сензори за надморска височина са най-разпространеният тип, тъй като са относително прости и надеждни. Те работят, като излъчват звукова вълна и измерват времето, необходимо на вълната да отскочи обратно от морското дъно.
Химически сензори
Химическите сензори се използват за откриване на наличието на различни химикали във водата. Те могат да се използват за наблюдение на качеството на водата, откриване на замърсители и изследване на поведението на морския живот.
Има няколко вида химически сензори, използвани в ROVs, включително pH сензори, сензори за разтворен кислород и сензори за мътност. pH сензорите измерват киселинността или алкалността на водата, докато сензорите за разтворен кислород измерват количеството кислород, разтворен във водата. Сензорите за мътност измерват бистротата на водата, което може да показва наличието на суспендирани частици или замърсители.
Инерционни измервателни единици (IMU)
Инерционните измервателни единици (IMU) се използват за измерване на ускорението, ъгловата скорост и ориентацията на ROV. Те предоставят на оператора информация за движението и стабилността на ROV, което му позволява да контролира ROV по-ефективно.
IMU обикновено се състоят от акселерометри, жироскопи и магнитометри. Акселерометрите измерват ускорението на ROV в три измерения, докато жироскопите измерват ъгловата скорост на ROV. Магнитометрите измерват магнитното поле на Земята, което може да се използва за определяне на ориентацията на ROV.
Заключение
В заключение, сензорите са основен компонент на ROV роботите. Те предоставят на оператора ценна информация за подводната среда, което му позволява да навигира, инспектира и изпълнява различни задачи по-ефективно. Като доставчик на ROV роботи, ние предлагаме широка гама от сензори, за да отговорим на нуждите на различни приложения. Независимо дали провеждате научни изследвания, извършвате индустриални проверки или изследвате подводния свят, нашите сензори могат да ви помогнат да постигнете целите си.
Ако се интересувате да научите повече за нашите ROV роботи и сензорите, които предлагаме, или ако имате въпроси относно закупуването или използването на нашите продукти, моля, не се колебайте да се свържете с нас. Ние сме тук, за да ви помогнем да намерите правилните решения за вашите подводни нужди.
Референции
- „Подводна роботика: Технология и приложения“ от Чарлз О. Дънстан
- „Сонарна технология за подводно изследване“ от Джон Р. Дженсениус
- „Системи от камери за подводна инспекция“ от Дейвид Г. Колдуел


